Cikk összefoglaló: A bolygócsuklós modulegy integrált mozgásvezérlő megoldás, amely nyomatékot, szabályozott mozgást és megbízható pozicionálást biztosít robotrendszerekben. Ahogy az intelligens robotokat egyre szélesebb körben használják az ipari automatizálásban, a humanoid robotikában és a mobil berendezésekben, a megfelelő csuklós architektúra kiválasztása elengedhetetlen a teljesítmény, a költségek és az integráció bonyolultságának egyensúlyához.TENGERI MOZGÁSbolygócsuklós modulokat fejleszt, amelyek keret nélküli nyomatékmotort, bolygócsökkentőt, kettős mágneses jeladó visszacsatolást és dedikált meghajtót kombinálnak. Ez a cikk feltárja működési elveiket, kulcsfontosságú specifikációikat, alkalmazási forgatókönyveiket, valamint gyakorlati kiválasztási szempontokat a mérnökök és az ipari berendezések gyártói számára.
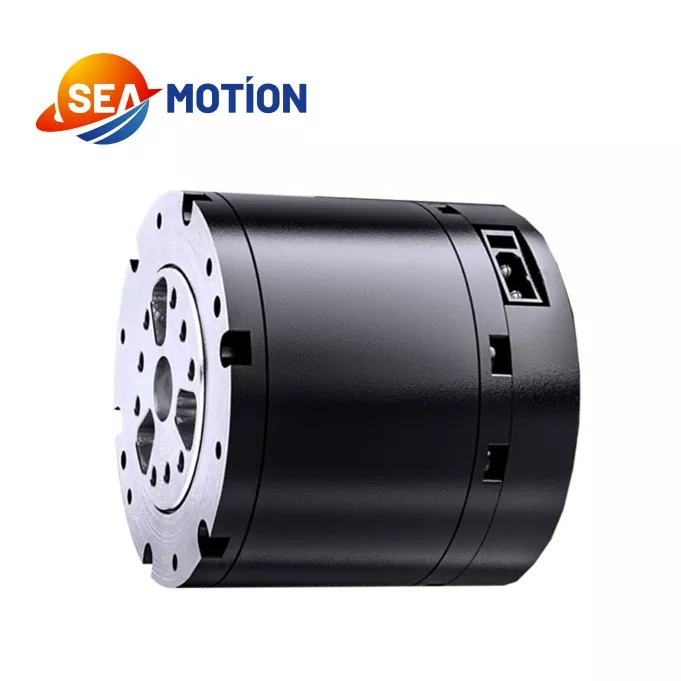
A bolygócsuklós modul egy integrált elektromechanikus egység, amely egy robotcsukló körül forgó mozgást generál és szabályoz. Ahelyett, hogy a mérnököktől kellene minden mozgó alkatrészt önállóan beszerezni és összeállítani, az integrált modul több alapvető elemet egyesít egy koordinált egységben.
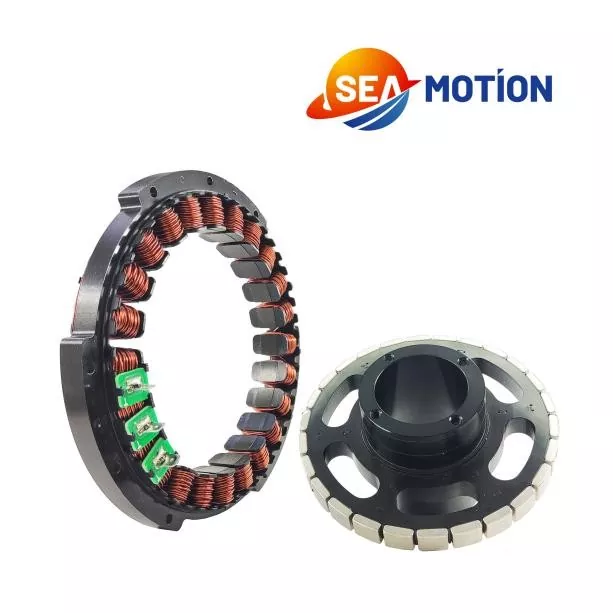
Egy tipikus konfiguráció keret nélküli nyomatékmotort, bolygókerekes hajtóművet, kódoló visszacsatoló rendszert és dedikált motormeghajtót tartalmaz. Ezek az alkatrészek együttesen az elektromos energiát szabályozott mechanikus mozgássá alakítják át, miközben támogatják a nyomatékátvitelt és a helyzetfigyelést.
A SEA MOTION ipari robotizált precíziós vezérléshez tervezett bolygócsuklós modult biztosít. Bolygós redukciós architektúrája a szerkezeti egyszerűséget és a költséghatékonyságot hangsúlyozza, így potenciális lehetőség a berendezésfejlesztők számára, akiknek megbízható csuklóműködtetésre van szükségük szükségtelenül bonyolult mechanikai integráció nélkül.
Bármely modul alkalmassága végső soron a névleges működési körülményeitől, a mechanikai interfészektől, a vezérlési követelményektől és a célalkalmazás követelményeitől függ.
A robotcsukló teljesítménye a mechanikus erőátvitel, a motor, a visszacsatoló eszközök és a vezérlő elektronika összehangolt működésétől függ. Mindegyik komponens hozzájárul a teljes mozgásvezérlési folyamathoz.
A motor forgóerőt hoz létre, amikor elektromos árammal látják el. A keret nélküli kialakítás segíthet a berendezésgyártóknak abban, hogy a motort egy kompakt mechanikus egységbe integrálják, feltéve, hogy a környező ház, a rögzítési szerkezet és a hőkezelés megfelelően van kialakítva.
A bolygókerekes sebességváltó központi napkerekes fogaskerekeket, környező bolygókerekeket és gyűrűs fogaskerekeket használ a mozgás átvitelére. Konfigurációjától és csökkentési arányától függően a sebességváltó csökkenti a kimenő fordulatszámot, miközben növeli a rendelkezésre álló nyomatékot. Ez hasznossá teszi a bolygókerekes erőátvitelt olyan robotcsuklókhoz, amelyek szabályozott mozgást és praktikus nyomatéksűrűséget igényelnek.
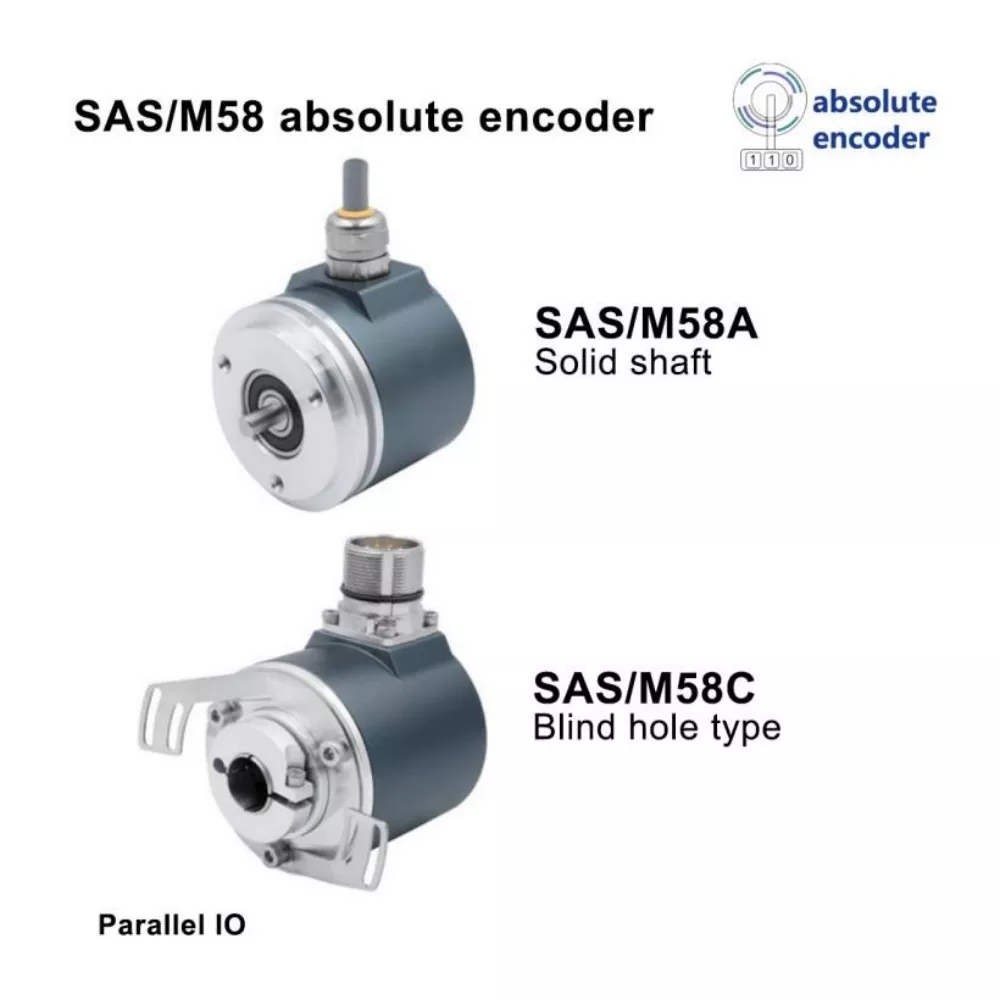
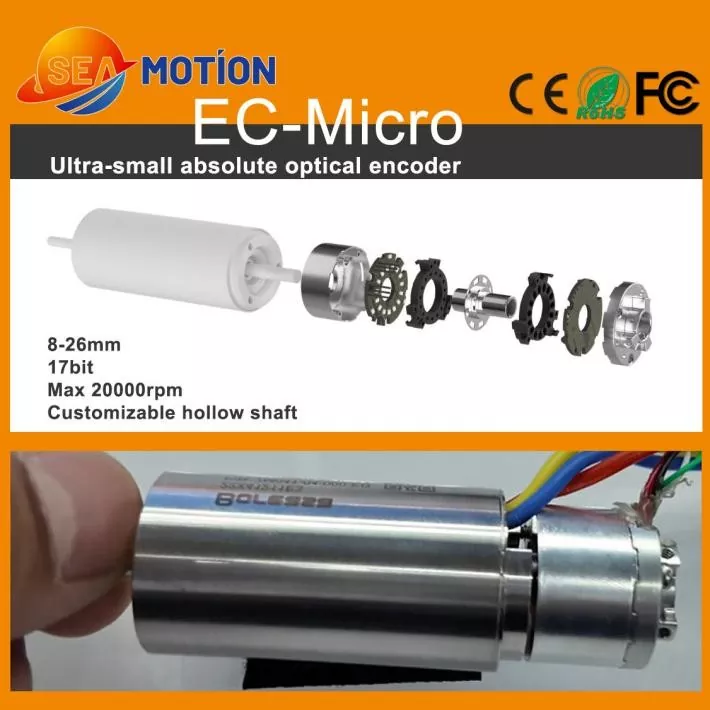
A kódolók mozgással kapcsolatos visszajelzést adnak a vezérlőrendszernek. A SEA MOTION meghatározott konfigurációja két mágneses kódolót tartalmaz, amelyek támogatják a mozgásérzékelést az integrált szerelvényen belül. A pontos visszacsatolási funkciókat és a vezérlési architektúrát meg kell erősíteni a kiválasztott modell műszaki dokumentációjában.
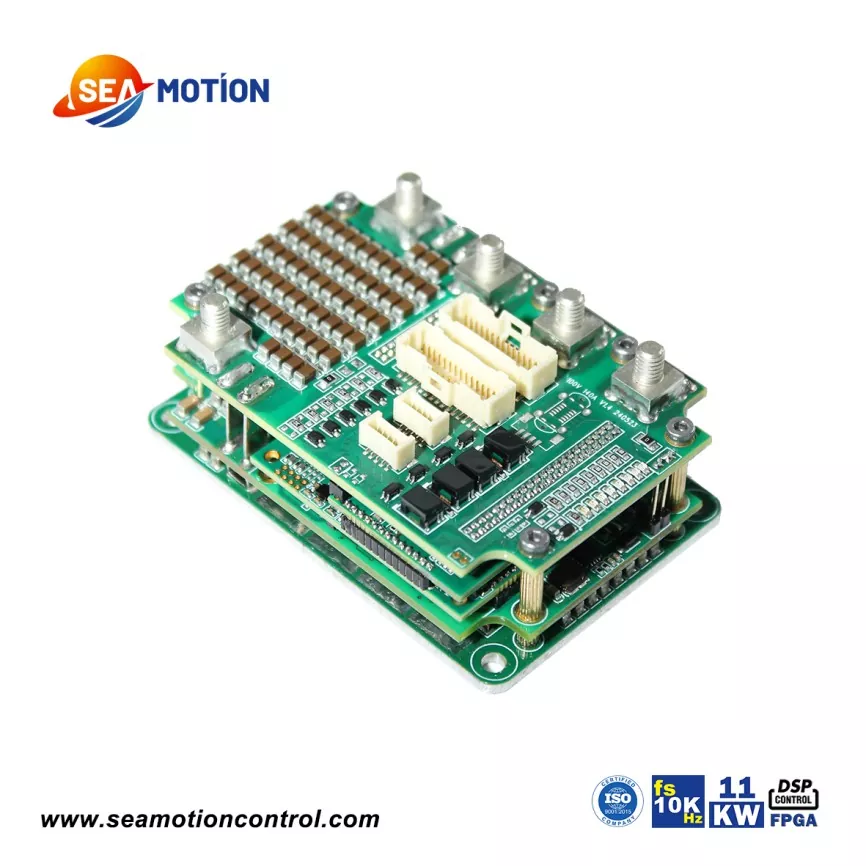
A vezető a vezérlőparancsok és a rendelkezésre álló visszajelzések alapján kezeli a motor működését. Az illesztett illesztőprogram integrálása leegyszerűsítheti a rendszerfejlesztést, csökkentheti az összetevő-illesztési munkát, és konzisztensebb üzembe helyezést támogathat, mint független eszközök nem ellenőrzött kombinációjának összeállítása.
A teljes rendszerhez a mérnököknek ellenőrizniük kell a vezérlő kompatibilitását, a kommunikációs interfészeket, az elektromos védelmet és az alkalmazás által megkövetelt vezérlési funkciókat is.
A műszaki specifikációk alapot adnak annak értékeléséhez, hogy egy bolygócsuklós modul kielégíti-e a robot működési követelményeit. A következő értékek a SEA MOTION bolygócsukló-moduljára vonatkoznak, és össze kell hasonlítani a vásárolt konfigurációval.
| Paraméter | Megjelent specifikáció | Mérnöki jelentősége |
|---|---|---|
| Névleges feszültség | 48 V | Névleges áramellátási referencia |
| Üzemi feszültség tartomány | 24-60 V | Segít meghatározni az energiaellátó rendszer kompatibilitását |
| Névleges kimeneti teljesítmény | 140 W ±10% | Referencia a kimeneti teljesítmény tervezéséhez |
| Névleges nyomaték | 5 N·m | Referencia a folyamatos működési követelményekhez |
| Csúcsnyomaték | 14 N·m | Referencia a rövid idejű nyomatékigényekhez |
| Terhelés nélküli sebesség | 315 ford./perc ±10% | Jelzi a sebességet a megadott terhelés nélküli állapotban |
| Névleges terhelési sebesség | 260 ford./perc ±10% | Névleges terhelés melletti működésre vonatkozó referencia |
| Áttételi arány | 10:1 | Meghatározza az átviteli csökkentési arányt |
| Meghajtó típusa | DSP | Azonosítja a közzétett illesztőprogram típusát |
| Kódoló konfiguráció | Két mágneses kódoló | Támogatja a visszacsatoláson alapuló mozgásvezérlést |
| Súly | 310 g ±3 g | A mozgó tömegre és az ízületi csomagolásra vonatkozik |
| Üzemi hőmérséklet | -20°C és 50°C között | Meghatározza a közzétett üzemi hőmérséklet-tartományt |
| Működési páratartalom | 5–85% | Referencia a környezeti tervezéshez |
Fontos műszaki megjegyzés:A névleges nyomaték és a csúcsnyomaték különböző működési feltételeket jelent. A csúcsnyomaték nem tekinthető folyamatos üzemű névleges értéknek. A közzétett terhelési időtartamra vonatkozó információk névleges működésként 5 N·m, 120 másodpercig 7 N·m, 18 másodpercig 10 N·m, 10 másodpercig 12 N·m és 5 másodpercig 14 N·m szerepel. A tényleges működési határértékeket, a hűtési feltételeket, a munkaciklusokat és a megengedett túlterhelési gyakoriságot meg kell erősíteni a gyártóval.
További információkért keresse fel a SEA MOTION Planetary Joint Module hivatalos termékoldalát.
Egy integrált bolygócsuklós modul leegyszerűsítheti a robotrendszer fejlesztését a mechanikus sebességváltó és az elektronikus mozgásvezérlő alkatrészek összekapcsolásával. Gyakorlati előnyei az alkalmazástól és a rendszerintegráció minőségétől függenek.
Fontos megkülönböztetni az integráció kényelmét a garantált rendszerteljesítménytől. A végső pontosság, merevség, élettartam, zaj és termikus viselkedés a teljes mechanikai és elektromos tervezéstől függ.
A bolygócsuklós modulok olyan robotalkalmazások szempontjából relevánsak, amelyek szabályozott forgómozgást, megismételhető működtetést, valamint a teljesítmény és a költség megfelelő egyensúlyát igénylik. A SEA MOTION számos alkalmazási kategóriát azonosít a bolygócsuklós moduljához.
A humanoid robotok több ízületet használnak a kar, láb és test mozgásának összehangolására. Egy megfelelő bolygócsuklós modul akkor tudja működtetni a kiválasztott kötéseket, ha nyomatékkapacitása, sebessége, tömege és mechanikai méretei megfelelnek a tervezési követelményeknek.
A négylábú robotok összehangolt lábmozgásokra támaszkodnak az egyensúly fenntartása és a különböző felületeken való navigálás érdekében. Az ízületek kiválasztásánál figyelembe kell venni az ütközési terheléseket, a gyorsulást, az ismétlődő nyomatékcsúcsokat és a gyaloglással vagy futással kapcsolatos munkaciklust.
Az együttműködő karok irányított mozgást igényelnek több tengelyen. A mérnökök értékelhetik a bolygócsuklós modulokat a megfelelő tengelyekhez, figyelembe véve a hasznos terhelést, a hatótávolságot, a csukló sebességét, a helyzeti követelményeket és a teljes robot biztonsági funkcióit.
Az automatizált komissiózási rendszereknek kiszámítható mozgásra van szükségük a megfogási, emelési, áthelyezési és elengedési műveletek összehangolásához. Egy megfelelően kiválasztott modul támogathatja ezeket a feladatokat, miközben segíti a berendezéstervezőket az összeszerelés bonyolultságának kezelésében.
A mobil robotplatformok és bizonyos elektromos mobilitási rendszerek is kompakt elektromechanikus működtetőket használnak. Ezekben az alkalmazásokban a mérnököknek gondosan ellenőrizniük kell a mechanikai terheléseket, a vibrációt, az energiafogyasztást, a környezetvédelmet és a modul alkalmasságát a tervezett működési ciklusra.
Nem minden modul alkalmas minden alkalmazáshoz. A kültéri működés, a nagy hatású mozgás, a lemosó környezet és a biztonság szempontjából kritikus robotrendszerek speciális ellenőrzést igényelnek, nem pedig a termékkategórián alapuló feltételezéseket.
A bolygócsuklós modul kiválasztása többet jelent, mint a maximális nyomaték vagy a vételár összehasonlítása. A strukturált értékelés segít csökkenteni a túlméretezés, a túlmelegedés, a vezérlés összeférhetetlensége és az idő előtti mechanikai kopás kockázatát.
Ha a beszállítót világos alkalmazási leírással látjuk el – beleértve a terhelési profilokat, a célsebességet, a mozgási ciklust, a beépítési rajzokat és a vezérlési követelményeket –, megkönnyíti a megfelelő konfiguráció értékelését.
A planetáris és harmonikus összekapcsolt architektúrák átfedő, de eltérő mérnöki prioritásokkal foglalkoznak. A megfelelő választás az erőátviteli jellemzők, a csomagolás, a pontosság, a nyomatékkövetelmények és a költségvetés viszonylagos fontosságától függ.
| Értékelési tényező | Bolygó-összekötő modul | Harmonikus ízületi modul |
|---|---|---|
| Átviteli elve | Bolygóhajtómű-csökkentés | Harmonikus sebességfokozat-csökkentés |
| Tervezési prioritás | Praktikus költség- és nyomatékátvitel | Precíziós mozgás és kompakt integráció |
| Hátraütő megfontolások | A sebességváltó kialakításától és a gyártási tűrésektől függ | Gyakran választják, ha az alacsony holtjáték a prioritás |
| Nyomaték és sebesség | Az áttételtől, a motortól és a terhelési viszonyoktól függ | Modelltől, csökkentési aránytól és működési feltételektől függ |
| Kiválasztás fókusz | Terhelhetőség, hatékonyság, költség és működési ciklus | Elhelyezési igények, holtjáték, csomagolás és terhelési feltételek |
Ez az összehasonlítás inkább kvalitatív, mintsem helyettesíti a modellspecifikus tesztelést. Egyik építészet sem egyetemesen jobb. A mérnököknek össze kell hasonlítaniuk az ellenőrzött nyomaték-sebesség görbéket, a holtjáték-adatokat, a hatékonyságot, a merevséget, a hőkorlátokat és az élettartamra vonatkozó információkat, mielőtt vásárlási döntést hoznának.
Fedezze fel a SEA MOTION Harmonic Joint Module-ját, hogy megértse az alternatív átviteli megközelítést, és megvitassa, melyik kialakítás illik jobban az Ön robotrendszeréhez.
Elsődleges funkciója, hogy szabályozott forgóműködtetést biztosítson egy mechanikus csatlakozásnál. A motor, a bolygócsökkentő, a visszacsatoló jeladók és a meghajtó integrálásával a modul segíti a robotrendszereket az ízületek mozgásának létrehozásában és kezelésében.
A közzétett névleges nyomaték 5 N·m, a csúcsnyomaték pedig 14 N·m. Ezek az értékek különböző működési feltételekre vonatkoznak. A rendszer tervezése során figyelembe kell venni a nagyobb nyomatékú működés megengedett időtartamát és gyakoriságát.
A közzétett névleges feszültség 48 V, az üzemi feszültség tartománya 24–60 V. A tápegységnek és a hozzá tartozó elektronikának is támogatnia kell a szükséges áramerősséget, tranziens igényeket és a vonatkozó védelmi követelményeket.
Támogatni tudja a visszacsatoláson alapuló mozgásvezérlést a motoron, a kódolórendszeren és a dedikált meghajtón keresztül. A tényleges pozicionálási pontosság és megismételhetőség a teljes konfigurációtól, a sebességváltó jellemzőitől, a vezérlés hangolásától és a mechanikai szerkezettől függ. Kérjen modellspecifikus teljesítményadatokat, ha a pontos pozicionálás elengedhetetlen.
A lehetséges alkalmazások közé tartoznak a humanoid robotok, négylábú robotok, együttműködő karok, válogató robotok és intelligens mobil berendezések. Az alkalmasságot az alkalmazás terhelési profilja, sebessége, környezeti feltételei és biztonsági követelményei alapján kell értékelni.
Ossza meg a gyártóval a szükséges nyomatékot és fordulatszámot, működési ciklust, tápellátást, mechanikus interfészt, vezérlőprotokollt és környezeti feltételeket. Rendelés előtt kérjen aktuális adatlapot, és tisztázza a nem listázott specifikációkat.
Látogasson el a hivatalos Planetary Joint Module termékoldalra, és küldje el kérdését. A pontos árajánlathoz adja meg a cél alkalmazását, a várható rendelési mennyiséget, a műszaki követelményeket és a kívánt szállítási ütemtervet.
A bolygócsuklós modul praktikus mozgásvezérlő megoldás lehet olyan robotberendezésekhez, amelyek integrált működtetést, szabályozott nyomatékátvitelt és költségtudatos rendszertervezést igényelnek. A keret nélküli nyomatékmotor, a bolygócsökkentő, a kettős mágneses jeladó visszacsatolása és a dedikált meghajtó kombinálásával a SEA MOTION integrált lehetőséget kínál a robotcsuklókat és intelligens automatizálási berendezéseket fejlesztő mérnökök számára. A sikeres megvalósítás továbbra is attól függ, hogy a modul ellenőrzött specifikációi megfelelnek-e a tényleges mechanikai terhelésnek, mozgásprofilnak, vezérlési architektúrának és munkakörnyezetnek. Ha bolygócsuklós modult értékel egy új robothoz, vagy frissít egy meglévő automatizálási rendszert, tekintse át a műszaki követelményeket a SEA MOTION segítségével éslépjen kapcsolatba velünkhogy megvitassák a termékspecifikációkat, az alkalmazási alkalmasságot és árajánlatot a projekthez.