Jingyuefejlett mozgásvezérlési megoldásokat kínál az igényes automatizálási alkalmazásokhoz. AAbszolút többfordulatú fotoelektromos kódolóegyesíti a nagy felbontású optikai visszacsatolást, a többfordulatú helyzetmérés és a kompakt kialakítás segítségével a mérnökök precíz forgó pozicionálást valósíthatnak meg szűkös helyű berendezésekben.
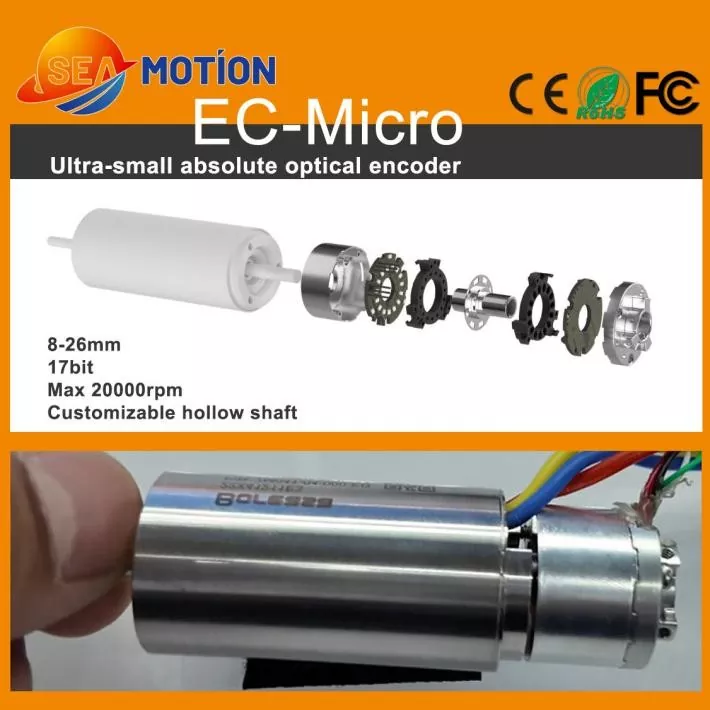
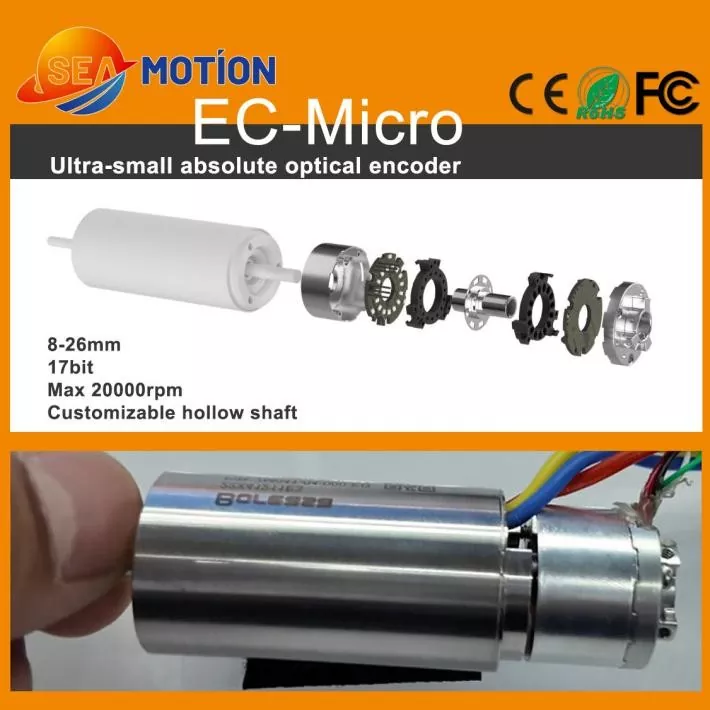
Az abszolút többfordulatú fotoelektromos jeladó egy precíziós visszacsatoló eszköz, amely egy fordulaton belül méri a szöghelyzetet és a forgó tengely által végrehajtott fordulatok számát. Az optikai érzékelés abszolút pozíciókódolással való kombinálásával támogatja a pontos mozgásfigyelést miniatűr szervomotorokban, robotkezekben és fejlett automatizálási rendszerekben. A Jingyue mozgásvezérlő ellátási láncához kapcsolódó EC-Micro sorozat 8–26 mm-es külső átmérő tartományt, 17 bites felbontást, RS485 kommunikációt és 20 000 RPM maximális megengedett sebességet kínál. Ez a cikk ismerteti a működési elveket, a műszaki specifikációkat, az alkalmazás előnyeit és a kiválasztási szempontokat, hogy segítsen a mérnököknek kiválasztani a mozgásvezérlési követelményeiknek megfelelő kódolót.
Tartalomjegyzék
- Mi az abszolút többfordulatú fotoelektromos kódoló?
- Hogyan működik a kódoló?
- Főbb műszaki adatok
- A precíziós mozgásvezérlés fő előnyei
- Ipari alkalmazások és felhasználási esetek
- Hogyan válasszuk ki a megfelelő kódolót
- Telepítési és integrációs szempontok
- Gyakran Ismételt Kérdések
- Következtetés: Találja meg a megfelelő mozgás-visszajelzési megoldást
Mi az abszolút többfordulatú fotoelektromos kódoló?
Az abszolút többfordulatú fotoelektromos kódoló egy optikai helyzetérzékelő, amelyet a tengely forgásának mérésére terveztek több fordulatszámon keresztül. Ellentétben az inkrementális jeladóval, amely elsősorban impulzusokon keresztül jelzi a pozíció változásait, az abszolút kódoló digitális pozícióértéket rendel egy adott szöghelyhez. A többfordulatú modell a támogatott mérési tartományon belüli teljesített fordulatok számát is mutatja.
Ez a kombináció különösen hasznossá teszi az enkódert, ha a gépnek pontosan azonosítania kell a helyzetét anélkül, hogy kizárólag egy referenciapontból származó mozgást számolna. A vezérlő felhasználhatja a jelentett pozíciót a pozicionálás, a szinkronizálás és a zárt hurkú mozgásvezérlés támogatására.
Az EC-Micro sorozat kompakt telepítésekhez készült, ahol a hagyományos visszacsatoló eszközök túl sok helyet foglalhatnak el. Kis mérettényezője és testreszabható üreges tengelyes szerkezete segít a mérnököknek integrálni a helyzet-visszajelzést miniatűr motorokba és sűrűn elrendezett mechanikai szerelvényekbe.
További termékinformációkért látogasson el az Absolute Multi Turn Photoelectric Encoder termékoldalára.
Hogyan működik a kódoló?
A fotoelektromos kódoló optikai komponenseket használ a kódolt lemez vagy az optikai minta relatív helyzetében bekövetkezett változások észlelésére. Ahogy a tengely forog, az optikai érzékelő rendszer beolvassa a mintát, és az észlelt információt elektromos jelekké alakítja. A belső feldolgozó elektronika ezután digitális helyzetadatokat állít elő a csatlakoztatott vezérlő számára.
Egy többfordulatos abszolút kódolóban a jelentett információ két fontos elemet tartalmaz:
- Egyfordulós helyzet:Egy teljes fordulaton belül azonosítja a tengely szöghelyzetét.
- Többfordulós helyzet:A jeladó meghatározott mérési tartományán belüli fordulatok összesített számát jelenti.
Ezek az értékek lehetővé teszik a mozgásvezérlő számára, hogy a tengely helyzetét szélesebb működési tartományban értelmezze. A kanyarinformációk megőrzésére vagy helyreállítására használt pontos módszer a kódoló belső architektúrájától és a termék kialakításától függ. A mérnököknek meg kell erősíteniük a megadott viselkedést az áramszünet után, nem pedig azt feltételezni, hogy minden többfordulatú jeladó ugyanúgy működik.
Az optikai érzékelés olyan környezetben is előnyökkel járhat, ahol a mágneses interferencia más érzékelési technológiákra is hatással van. Az általános teljesítmény azonban továbbra is függ a telepítés minőségétől, az elektromos zajkezeléstől, a mechanikai beállítástól és a jeladó meghatározott működési feltételeitől.
Az EC-Micro sorozat legfontosabb műszaki adatai
A műszaki paraméterek beszerzés előtti értékelése segít a mérnököknek ellenőrizni a mechanikai kompatibilitást, a kommunikációs követelményeket és a várható helymeghatározási teljesítményt. A következő specifikációk az EC-Micro miniatűr abszolút többfordulatú fotoelektromos jeladóra vonatkoznak.
| Paraméter | Specifikáció | Mérnöki megfontolások |
|---|---|---|
| Külső átmérő | 8-26 mm | Támogatja a kompakt berendezés-elrendezéseket |
| Referencia méretek | Ø19 mm × 14,5 mm | Erősítse meg a kiválasztott konfigurációt |
| Felbontás | 17 bites | Finom pozíciókvantálást biztosít |
| Kimeneti interfész | RS485 | Ellenőrizze a protokoll és a vezérlő kompatibilitását |
| Átviteli sebesség | 2,5 Mbps | Erősítse meg a támogatott kommunikációs beállításokat |
| Több fordulat hatótávolsága | 24 bit 17 bites felbontással; 16 bites 23 bites felbontással | Erősítse meg a szükséges konfigurációt |
| Maximális megengedett sebesség | 20.000 RPM | Vegye figyelembe a mechanikai és elektromos határértékeket |
| Tápfeszültség | DC 5 V ±5% | Biztosítson kompatibilis tápegységet |
| Ház anyaga | Alumínium | Vegye figyelembe a szerelési és hőviszonyokat |
| Védelmi besorolás | IP40 telepítés után | Értékelje a por és nedvesség expozícióját |
| Üzemi hőmérséklet | -20°C és +85°C között | Ellenőrizze a berendezés tényleges környezetét |
| Elektromos csatlakozás | 5 tűs PCB forrasztási interfész | Tervezze meg a PCB elrendezését és a bekötési folyamatot |
Fontos specifikációs megjegyzés:A közzétett termékinformációk különböző többfordulatú tartományokat sorolnak fel a különböző felbontási konfigurációkhoz. A terv véglegesítése előtt erősítse meg a szállítóval a szükséges modellt, kommunikációs részleteket, mechanikai méreteket és az alkalmazandó pontossági előírásokat.
A precíziós mozgásvezérlés fő előnyei
1. Kompakt kialakítás szűk helyű berendezésekhez
A miniatürizálás komoly kihívást jelent a modern robotikában és a precíziós gépekben. Az EC-Micro sorozat 8 mm-től 26 mm-ig terjedő külső átmérőt kínál, segítve a tervezőket a helyzet-visszacsatolás beépítésében a kompakt motoregységekbe. Üreges szerkezete támogatja a mechanikai integrációt is, ahol a kiválasztott konfigurációtól függően egy aknának vagy központi átjárónak rendelkezésre kell állnia.
2. Nagy felbontású pozíció visszajelzés
A felsorolt 17 bites felbontás támogatja a finom szöghelyzet-ábrázolást. A nagyobb felbontás segíthet a vezérlőnek a kisebb pozícióváltozások azonosításában, de nem garantálja automatikusan az egyenértékű rendszerpontosságot. Figyelembe kell venni a kódoló pontosságát, megismételhetőségét, tengelykapcsolódását, mechanikai holtjátékát és a vezérlőkör teljesítményét is.
3. Többfordulatú helyzetmérés
Az egyfordulatú visszacsatolás egy fordulaton belül azonosítja a szöghelyzetet, míg a többfordulatú visszacsatolás kiterjeszti a pozíciómérés több fordulatra. Ez olyan mechanizmusoknál hasznos, ahol a tengely mozgása több fordulaton keresztül folytatódik, és a vezérlőnek mind a szög-, mind a fordulat információra van szüksége.
4. Nagy sebességű működés
A közzétett 20 000 ford./perc maximális megengedett sebességgel a jeladót olyan alkalmazásokhoz szánják, amelyek nagy sebességű forgó visszacsatolást igényelnek. A tényleges működési korlátnak figyelembe kell vennie a motort, a tengelykapcsolót, a szerelési elrendezést, a kommunikációs ciklust és a vezérlő azon képességét is, hogy feldolgozza a helyzetadatokat.
5. Optikai érzékelés az interferenciakezeléshez
A fotoelektromos érzékelés a mágneses tér mérése helyett optikai érzékelésre támaszkodik. Ez előnyös lehet olyan rendszerekben, ahol a mágneses interferencia aggodalomra ad okot. Mindazonáltal az optikai kódolók továbbra is megfelelő elektromos árnyékolást, földelést, mechanikai védelmet és telepítési gyakorlatot igényelnek.
Ipari alkalmazások és felhasználási esetek
A miniatűr méretek és az abszolút többfordulatú visszacsatolás kombinációja ezt a kódolót számos fejlett mozgásvezérlő alkalmazásban relevánssá teszi.
Coreless motorok és miniatűr szervorendszerek
A mag nélküli motorokat olyan alkalmazásokban használják, amelyek előnyben részesítik az alacsony tehetetlenséget, a kompakt felépítést és az érzékeny mozgást. A miniatűr jeladó képes visszajelzést adni a tengely helyzetéről, miközben megőrzi az értékes telepítési helyet. A mérnököknek össze kell hangolniuk a jeladó tengely interfészét, a névleges fordulatszámot és a kommunikációs követelményeket a motorszerelvényhez.
Ügyes robotkezek
A robotkezek több kompakt ízületet tartalmaznak, amelyeknek koordinálniuk kell az ujjak mozgását és reagálniuk kell a változó parancsokra. Az abszolút pozíció visszajelzése segíthet a vezérlőnek meghatározni az ízületi pozíciót és javítani az ismételhető mozgást. A végeredmény a teljes érzékelési, mechanikai és vezérlési architektúrától függ.
ZR modulok és kompakt mozgásmechanizmusok
A ZR modulok és más precíziós mechanizmusok gyakran integrálják a forgó és lineáris mozgást egy korlátozott beépítési helyre. Egy kompakt jeladó támogatja a forgó visszacsatolást a motorban vagy a sebességváltó-szerelvényben, segítve a vezérlőrendszert a mozgás koordinálásában a gép működési követelményei szerint.
Egyéb lehetséges alkalmazások
- Miniatűr ipari automatizálási berendezések.
- Precíziós pozicionáló mechanizmusok.
- Kompakt robotcsuklók és működtetők.
- Kis DC szervomotor szerelvények.
- Többfordulatú forgó visszacsatolást igénylő speciális berendezések.
A rendelkezésre álló visszacsatolási technológiák szélesebb körű áttekintése érdekében a mérnökök a fotoelektromos kódolók termékkategóriáját is felfedezhetik.
Hogyan válasszuk ki a megfelelő kódolót
A kódoló kiválasztása többet igényel, mint a felbontás vagy a maximális sebesség összehasonlítása. A megbízható kiválasztási folyamat a mechanikai tervezéssel és a vezérlőrendszer funkcionális követelményeivel kezdődik.
- Határozza meg a mérési tartományt.Határozza meg a fordulatonként szükséges szögfelbontást és a mérendő fordulatok teljes számát.
- Erősítse meg a pontossági követelményeket.Tegyen különbséget a felbontás, az abszolút pontosság, az ismételhetőség és a megengedett pozícióhiba között.
- Ellenőrizze a mechanikai méreteket.Ellenőrizze a külső átmérőt, a teljes magasságot, a tengely átmérőjét, az üreges furat méreteit, a rögzítőcsavarokat és a megengedett tengelyelmozdulást.
- Ellenőrizze a kommunikációs kompatibilitást.Ellenőrizze az RS485 interfészt, a támogatott kommunikációs protokollt, az adatátviteli sebességet, az adatformátumot és a vezérlőkonfigurációt.
- Mérje fel az elektromos igényeket.Ellenőrizze a tápfeszültséget, az áramfelvételt, a csatlakozó kialakítását, a NYÁK alapterületét és az elektromos zajviszonyokat.
- Tekintse át a működési feltételeket.Az alkalmazáshoz igazítsa az üzemi hőmérsékletet, a védelmi fokozatot, a forgási sebességet és a telepítési környezetet.
- Erősítse meg az áramkimaradási viselkedést.Határozza meg, hogy a kiválasztott modell hogyan kezeli a többfordulatú információkat áramkimaradás és újraindításkor.
Ha az alkalmazás más mérési technológiát igényel, hasonlítsa össze a tervezést egy abszolút egyfordulatú fotoelektromos jeladóval vagy egy abszolút induktív jeladóval. Ezek az alternatívák különböző visszacsatolási követelményeket szolgálnak ki, és a tényleges rendszertervezés alapján kell értékelni őket.
Telepítési és integrációs szempontok
Még egy nagy felbontású kódoló sem tudja kompenzálni a rossz mechanikai telepítést vagy az inkompatibilis vezérlőt. A strukturált integrációs folyamat segít megvédeni az érzékelőt, és javítja a mozgás visszajelzésének konzisztenciáját.
- Mechanikai beállítás:Tartsa a jeladó tengelyét és a motor tengelyét megfelelően egy vonalban, és a megadott sugárirányú és axiális elmozdulási határokon belül.
- Biztonságos rögzítés:Használja az ajánlott szerelési módot, és kerülje a túlzott erőt a házon vagy a PCB csatlakozáson.
- Áramminőség:Tartsa fenn a megadott tápfeszültséget, és alkalmazzon megfelelő földelési és zajcsökkentési gyakorlatokat.
- Kommunikációs tesztelés:Ellenőrizze az adatformátumot, az adatátviteli sebességet, a válaszidőzítést és a vezérlőoldali hibakezelést.
- Pozíció ellenőrzése:Hasonlítsa össze a jelentett pozíciót egy megfelelő referenciával az üzembe helyezés során és a reprezentatív működési feltételek között.
- Környezetvédelem:Vegye figyelembe a közzétett IP40 védelmi besorolást, és biztosítson további burkolatvédelmet, ha az alkalmazás ezt megköveteli.
Új kialakítás esetén a tesztelésnek ki kell terjednie az indításra, a normál működésre, az irányváltásokra, a maximális várható sebességre és az áramszünet utáni helyreállításra. Ezek az ellenőrzések segítenek azonosítani az integrációs problémákat, mielőtt a berendezés gyártásba kerül.
Gyakran Ismételt Kérdések
1. Mi a fő különbség az abszolút többfordulatú jeladó és az inkrementális jeladó között?
Az abszolút többfordulatú jeladó olyan kódolt pozíciót jelez, amely a megadott tartományon belül tartalmazza a szöghelyzetet és a fordulatszámot. Az inkrementális kódoló a jelváltozásokon keresztül jelzi a mozgást, és általában referencia vagy megbízható számlálási stratégiát igényel az abszolút pozíció megállapításához. A legmegfelelőbb választás az alkalmazás indítási viselkedésétől, a pozicionálási követelményektől és a vezérlő kialakításától függ.
2. Milyen felbontást támogat az EC-Micro abszolút többfordulatú fotoelektromos jeladó?
A közzétett EC-Micro specifikációk 17 bites felbontású konfigurációt tartalmaznak. A termékinformációk egy 23 bites konfigurációt is felsorolnak, amelyek egy másik többfordulatú tartományhoz vannak társítva. Vásárlás előtt ellenőrizze a pontos modellt és konfigurációt, és ne feledje, hogy a felbontás nem egyenlő az abszolút pontossággal.
3. Működhet ez a jeladó nagy fordulatszámon?
A közzétett maximális megengedett sebesség 20 000 ford./perc. A tényleges működési teljesítmény a mechanikus szerelvénytől, a szerelési tűrésektől, az elektromos interfésztől és a vezérlőtől függ. A mérnököknek hitelesíteniük kell a teljes rendszert a tervezett működési feltételek mellett.
4. Mely alkalmazások számára előnyös a miniatűr többfordulatú fotoelektromos jeladó?
A tipikus alkalmazások közé tartoznak a mag nélküli motorok, az ügyes robotkezek, a ZR modulok, a miniatűr szervorendszerek és a kompakt automatizálási berendezések. Ezek a rendszerek hasznosak lehetnek, ha a beépítési hely korlátozott, de a forgáshelyzet pontos visszacsatolása továbbra is elengedhetetlen.
5. Mit kell a vásárlóknak megerősíteniük rendelés előtt?
A vásárlóknak meg kell erősíteniük a felbontást, a többfordulat-tartományt, a kommunikációs protokollt, a méreteket, a tengely kompatibilitását, az üzemi sebességet, a tápfeszültséget, a védelmi besorolást, az üzemi hőmérsékletet és az áramkimaradási viselkedést. A motormodell, a telepítési rajz és a vezérlő specifikációinak megadása segíthet a szállítónak kompatibilis konfigurációt javasolni.
Következtetés: Találja meg a megfelelő mozgás-visszajelzési megoldást
Az Absolute Multi Turn Photoelectric Encoder precíz forgó visszacsatolást támogat kompakt, nagy teljesítményű mozgásvezérlő rendszerekben. Az optikai érzékelés, a többfordulatú mérés, a nagy felbontású kimenet és a miniatűr konstrukció kombinációja alkalmassá teszi a robotika, a mag nélküli motorok és a szűkös helyű automatizálási berendezések számára. A sikeres megvalósítás azonban a megfelelő konfiguráció kiválasztásától és a teljes mechanikai és elektromos rendszer érvényesítésétől függ.
A Jingyue mozgásvezérlési megoldásait úgy tervezték, hogy megfeleljenek a fejlett automatizálási alkalmazások szigorú integrációs követelményeinek. Ha egy miniatűr kódolót értékel egy új projekthez vagy frissít egy meglévő mozgásvezérlő rendszert, tekintse át a termék specifikációit éslépjen kapcsolatba velünkmegbeszélni a felbontást, a tengelyméreteket, a kommunikációs interfészt és a testreszabási követelményeket. Ossza meg alkalmazása részleteit, hogy segítsen megtalálni a berendezéséhez megfelelő kódoló megoldást.