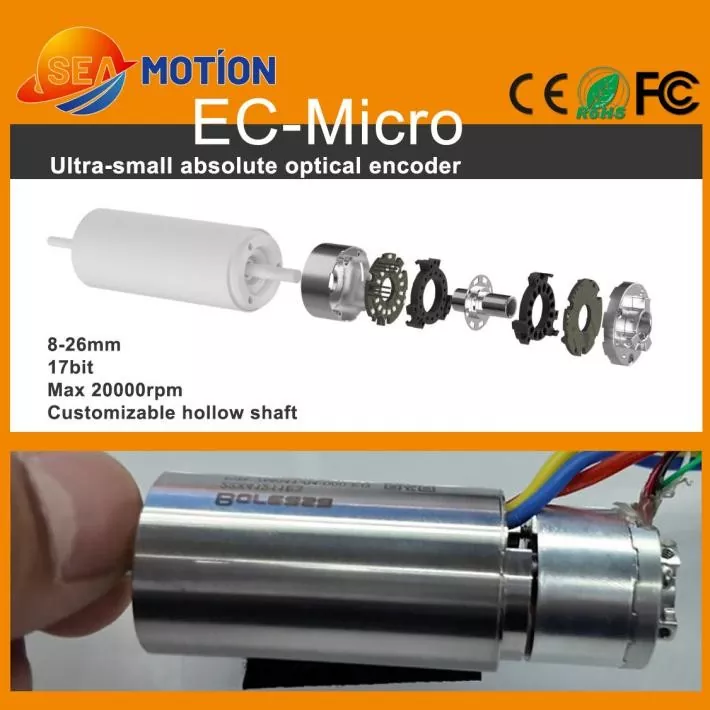
Jingyueprecíziós mozgásvezérlő alkatrészeket fejleszt az igényes automatizálási alkalmazásokhoz, és annakAbszolút egyfordulatú fotoelektromos kódolóolyan kompakt rendszerekhez készült, amelyek megbízható szöghelyzet-visszacsatolást igényelnek. Miniatűr méreteivel, 17 bites felbontásával, üreges tengelyes szerkezetével, RS485-ös kommunikációjával és akár 20 000 RPM-es sebességével ez a kódoló alkalmas robotikára, miniatűr motorokhoz, orvosi berendezésekhez és precíziós automatizáláshoz.
Az abszolút egyfordulatú fotoelektromos jeladó egy precíziós forgó visszacsatoló eszköz, amely egy teljes fordulaton belül meghatározza a tengely helyzetét. A hagyományos inkrementális jeladótól eltérően, amely impulzusszámláláson alapul, az abszolút jeladó a tengelyszögnek megfelelő meghatározott pozícióértéket biztosít. A fotoelektromos érzékelési elv optikai detektálást használ a nagy felbontású pozíciómérés eléréséhez, anélkül, hogy az érzékelő alkatrészek között fizikai érintkezés lenne. A kompakt mozgatási rendszerek esetében a 17 bites felbontás, a miniatűr 8–26 mm-es külső átmérő tartomány, az üreges tengelyes felépítés, az RS485 kimenet és a 20 000 RPM maximális megengedett sebesség kombinációja alkalmassá teszi ezt a típusú kódolót olyan alkalmazásokhoz, ahol a hely, a sebesség és a pozicionálási teljesítmény egyensúlyban kell legyen.
Tartalomjegyzék
- Mi az abszolút egyfordulatú fotoelektromos kódoló?
- Hogyan működik a fotoelektromos kódoló?
- Mik a legfontosabb jellemzők?
- Mik a fő műszaki jellemzők?
- Hol használják ezt a kódolót?
- Hogyan válasszák ki a mérnökök a megfelelő kódolót?
- Mit kell figyelembe venni a telepítés során?
- Gyakran Ismételt Kérdések
- Következtetés
Mi az abszolút egyfordulatú fotoelektromos kódoló?
Az abszolút egyfordulatú fotoelektromos jeladó egy forgó helyzetérzékelő, amelyet arra terveztek, hogy meghatározza a forgó tengely pontos szöghelyzetét 360 fokon belül. Minden szöghelyzet egyedi digitális pozícióértéknek felel meg, lehetővé téve a vezérlőrendszer számára a tengelyhelyzet közvetlen azonosítását.
Az „egyfordulatú” kifejezés azt jelenti, hogy a jeladó egy fordulaton belül méri a szöghelyzetet, ahelyett, hogy folyamatosan követné a többszörös fordulatot. Ez alkalmassá teszi olyan forgó mechanizmusokhoz, ahol a pontos egyfordulatú pozicionálás az elsődleges követelmény.
A "fotoelektromos" az érzékelési technológiát írja le. A kódoló általában fényforrást, kódolt optikai lemezt és fotoelektromos érzékelőelemeket használ a tengely forgásának elektromos jelekké alakításához. Mivel az érzékelési folyamat érintésmentes, az optikai technológia stabil visszacsatolást biztosít, miközben elkerüli az érzékelő elemek közötti mechanikai érintkezést.
A miniatűr konstrukció különösen fontos a modern automatizálási berendezéseknél. A körülbelül 8 mm és 26 mm közötti rendelkezésre álló külső átmérővel a kompakt jeladó beépíthető kis motorokba és mechanizmusokba, ahol korlátozott a beépítési hely.
Az optikai visszacsatolási technológiával kapcsolatos további információkért a mérnökök a fotoelektromos kódoló megoldásokat is felfedezhetik a különböző forgó érzékelési technológiák összehasonlításakor.
Hogyan működik a fotoelektromos kódoló?
Az abszolút fotoelektromos jeladó működési elve több összehangolt folyamatot foglal magában:
- Tengely forgása:A jeladó tengelye együtt forog a motorral vagy a mechanikus erőátviteli rendszerrel.
- Optikai kódolás:A precíziós kódolású tárcsa a tengellyel együtt forog, és változó optikai mintákat hoz létre.
- Fényérzékelés:A fotoelektromos érzékelők érzékelik a forgó lemez által generált optikai változásokat.
- Jelfeldolgozás:A belső elektronikus áramkörök az észlelt jeleket helyzetinformációvá dolgozzák fel.
- Digitális kimenet:A kódoló a pozícióadatokat továbbítja a mozgásvezérlőnek a megadott kommunikációs interfészen keresztül.
Ez a folyamat lehetővé teszi a vezérlő számára, hogy szöghelyzeti értéket kapjon ahelyett, hogy csak a halmozott mozgásimpulzusokra hagyatkozna. Ennek eredményeként az abszolút pozíció visszajelzés értékes lehet a precíziós mozgási alkalmazásokban, ahol az aktuális tengelyhelyzetet pontosan kell azonosítani.
Mik a legfontosabb jellemzők?
Miniatűr méret korlátozott helyű berendezésekhez
A kompakt automatizálási mechanizmusok gyakran nagyon korlátozott beépítési hellyel rendelkeznek. Az enkóder 8–26 mm-es külső átmérője lehetővé teszi a tervezők számára, hogy helyzet-visszajelzést integráljanak miniatűr motorokba, robotcsuklókba, orvosi műszerekbe és más sűrűn elrendezett mechanizmusokba.
17 bites felbontás
A kódoló 17 bites felbontást biztosít, lehetővé téve a vezérlőrendszer számára a szöghelyzet finom változásainak megkülönböztetését. A nagy felbontás különösen hasznos a precíziós pozicionálást, a finom robotmozgásokat és a kompakt szervo mechanizmusokat igénylő alkalmazásokban.
A kódoló felbontását azonban nem szabad összetéveszteni a rendszer általános pontosságával. A mechanikai tűrések, a tengelybeállítás, a vibráció, a vezérlő teljesítménye, a motor jellemzői és a beépítési feltételek mind befolyásolhatják a végső pozicionálási eredményt.
Nagy sebességű képesség
A miniatűr motorok nagy fordulatszámon működhetnek, különösen kompakt hajtóművekben és precíziós berendezésekben. A 20 000 RPM-ig terjedő maximális megengedett fordulatszám a jeladót alkalmassá teszi bizonyos nagy sebességű alkalmazásokhoz, ha a teljes motort és a mechanikai rendszert ennek megfelelően tervezték.
Üreges tengelyes konstrukció
Az üreges tengelyes kialakítás leegyszerűsítheti a miniatűr motortengelyek körüli integrációt. Ezenkívül csökkentheti a mechanikus tengelykapcsoló helyigényét bizonyos hagyományos tömörtengelyes elrendezésekhez képest.
RS485 digitális kommunikáció
A kódoló RS485 kimeneti interfészt használ, és támogatja a megadott 2,5 Mbps adatátviteli sebességet. Ez digitális kommunikációs megoldást biztosít a helyzetinformációk továbbítására a kódoló és a kompatibilis vezérlőelektronika között.
Optikai érzékelés
A fotoelektromos érzékelés érintés nélküli helyzetérzékelési módszert biztosít. Különösen hasznos lehet olyan alkalmazásokban, ahol a tervezők az optikai visszacsatolást részesítik előnyben a mágneses érzékelési technológia helyett.
Mik a fő műszaki jellemzők?
A kódoló új gépbe történő integrálásakor elengedhetetlen a műszaki paraméterek megértése. Az alábbi táblázat összefoglalja a miniatűr kódolókonfigurációhoz kapcsolódó főbb specifikációkat.
| Műszaki paraméter | Specifikáció | Miért számít |
|---|---|---|
| Felbontás | 17 bites | Finom szöghelyzet-visszajelzést ad |
| Kimeneti interfész | RS485 | Támogatja a digitális kommunikációt a kompatibilis vezérlőkkel |
| Baud Rate | 2,5 Mbps | Támogatja a nagy sebességű helyzetadat-kommunikációt |
| Külső átmérő | 8-26 mm | Alkalmas kompakt mechanikai szerkezetekhez |
| Tipikus méret | Ø19 mm × H14,5 mm | Kis telepítési helyigényt biztosít |
| Kompatibilis motor tengely átmérője | 4-6 mm | Támogatja a miniatűr motorintegrációt |
| Maximális megengedett sebesség | 20.000 RPM | Alkalmas kiválasztott nagy sebességű motorokhoz |
| Bemeneti feszültség | DC 5V ±5% | Meghatározza a szükséges áramellátást |
| Üzemi áram | ≤150 mA, terhelés nélkül | Segít meghatározni a tápellátás követelményeit |
| Védelmi osztály | IP40 telepítés után | Meghatározza a kívánt védelmi szintet |
| Üzemi hőmérséklet | -20°C és 85°C között | Meghatározza az ajánlott működési környezetet |
| Ház anyaga | Alumínium | Kompakt és tartós házszerkezetet biztosít |
| Kódlemez anyaga | Rozsdamentes acél | Támogatja a stabil optikai kódolási konstrukciót |
| Tanúsítványok | CE, RoHS, FCC | Támogatja az alkalmazandó megfelelőségi követelményeket |
| Garancia | 1 év | Meghatározott jótállási időt biztosít |
A közzétett konfiguráció M2 rögzítőcsavarokat, öt tűs PCB forrasztási interfészt, ±0,1 mm-es radiális tengelyelmozdulást és ±0,1 mm-es axiális elmozdulást is megad. Ezeket a paramétereket figyelembe kell venni a mechanikai és elektromos integráció során.
Hol használják ezt a kódolót?
Miniatűr motorok
A precíziós berendezésekben használt kompakt motorokhoz gyakran olyan visszacsatoló alkatrészekre van szükség, amelyek nagyon kevés helyet foglalnak el. Egy miniatűr abszolút kódoló nagy felbontású pozícióinformációt biztosíthat anélkül, hogy jelentősen megnövelné a motor szerelvény teljes méretét.
Ügyes robotkezek
A robotkezekhez több kompakt működtetőelemre van szükség az ujjak és az ízületek vezérléséhez. A pozíció visszacsatolása fontos ezeknek a mozgásoknak a koordinálásához, míg a kis enkóder alapterület segíti a tervezőket a kompakt működtető architektúra fenntartásában.
Coreless Motors
A mag nélküli motorokat olyan alkalmazásokban használják, ahol az alacsony tehetetlenség és a gyors dinamikus reakció fontos. Az ilyen motorok nagy felbontású jeladóval való kombinálása biztosítja a pontos mozgásvezérléshez szükséges visszacsatolást.
Orvosi berendezések
A precíziós orvosi berendezések miniatűr motorokat és pozicionáló mechanizmusokat tartalmazhatnak. Kompakt optikai kódoló megfontolható olyan alkalmazásokban, ahol pontos forgó visszacsatolásra van szükség, feltéve, hogy a teljes termék megfelel a vonatkozó orvosi eszközök tervezési és szabályozási követelményeinek.
Ipari automatizálás
Az automatizált gépek, a precíziós pozicionáló modulok, a robotrendszerek és a kompakt szervo mechanizmusok mind megbízható szögvisszacsatolást igényelhetnek. A kódoló felbontása, kommunikációs interfésze és kompakt felépítése alkalmassá teszi a különféle automatizálási alkalmazásokhoz.
- Miniatűr szervo motorok
- Precíziós robotcsuklók
- Ügyes robotkezek
- Mag nélküli motor szerelvények
- Kompakt pozicionáló modulok
- Orvosi mozgási mechanizmusok
- Ipari automatizálási berendezések
- Nagy sebességű miniatűr hajtóművek
Hogyan válasszák ki a mérnökök a megfelelő kódolót?
A kódoló kiválasztásának többet kell magában foglalnia, mint a felbontás összehasonlítását. A modell véglegesítése előtt a mérnököknek értékelniük kell a teljes mozgásrendszert.
- Ellenőrizze a rendelkezésre álló helyet:Erősítse meg a jeladó átmérőjét, magasságát, beépítési helyzetét és a környező hézagot.
- Illessze a tengelyt:Ellenőrizze a tengely átmérőjét, az üreges tengely követelményeit, a tengelykapcsoló módszerét, valamint a megengedett radiális és axiális elmozdulást.
- Értékelje a felbontást:Határozza meg, hogy a 17 bites felbontás megfelel-e a szükséges pozicionálási és vezérlési teljesítménynek.
- Forgási sebesség megerősítése:Hasonlítsa össze az alkalmazás maximális működési sebességét a kódoló megengedett sebességével.
- Kommunikáció ellenőrzése:Győződjön meg arról, hogy az RS485 interfész és a kommunikációs sebesség kompatibilis a vezérlővel.
- Ellenőrizze az energiaszükségletet:Erősítse meg az 5V ±5% tápszükségletet és áramfelvételt.
- Vegye figyelembe a környezeti feltételeket:Tekintse át az üzemi hőmérsékletet, a védelmi követelményeket, a vibrációt, a port és más környezeti tényezőket.
- Fontolja meg a testreszabást:Az OEM projektek eltérő tengelykonfigurációkat, méreteket, kábeleket, interfészek vagy szerelési megoldásokat igényelhetnek.
Komplex mozgásrendszerek esetén ajánlatos a jeladót a motorral, a hajtással, a vezérlővel, a mechanikus sebességváltóval és a visszacsatoló algoritmussal együtt értékelni. Ez a rendszerszintű megközelítés segíthet abban, hogy a kiválasztott kódoló az integráció után a várt módon működjön.
Mit kell figyelembe venni a telepítés során?
A megfelelő telepítés elengedhetetlen a jeladó stabil visszacsatolása érdekében. Előfordulhat, hogy még egy nagy felbontású érzékelő sem biztosítja a rendszer elvárt teljesítményét, ha a mechanikus telepítés túlzott eltolódást vagy vibrációt okoz.
- Az összeszerelés során ügyeljen a pontos tengelybeállításra.
- Kerülje el a jeladó tengelyének túlzott radiális vagy axiális terhelését.
- Tartsa be a megadott szerelési méreteket és csavarkövetelményeket.
- Tartsa védve az optikai érzékelési területet a nem megfelelő szennyeződésektől.
- A kommunikációs interfész csatlakoztatása előtt ellenőrizze a tápellátást.
- Ellenőrizze az RS485 vezetékezést és a vezérlő kommunikációs beállításait.
- Tesztelje a jeladót alacsony fordulatszámon, mielőtt a maximális működési tartományra lép.
- Érvényesítse a pozíció pontosságát és megismételhetőségét tényleges üzemi terhelések mellett.
Az OEM-berendezések esetében a tesztelésnek ideális esetben le kell fednie a teljes működési ciklust, beleértve a gyorsítást, lassítást, folyamatos forgást, pozicionálást és adott esetben a vészleállítás körülményeit.
Gyakran Ismételt Kérdések
Mit jelent az egyfordulatú abszolút kódolóban?
Az egyfordulat azt jelenti, hogy a jeladó egy teljes 360 fokos fordulaton belül azonosítja a tengely szöghelyzetét. Olyan alkalmazásokhoz tervezték, ahol az egyetlen fordulaton belüli pontos szöghelyzet az elsődleges visszacsatolási követelmény.
Mekkora az Absolute Single Turn Photoelectric Encoder felbontása?
A hivatkozott kódolókonfiguráció 17 bites felbontást biztosít. A teljes rendszer gyakorlati pozicionálási pontossága a mechanikai pontosságtól, a tengelybeállítástól, a motor jellemzőitől, a vezérlő teljesítményétől és a telepítési körülményektől is függ.
Mekkora a maximális forgási sebesség?
A megadott maximális megengedett sebesség legfeljebb 20 000 ford./perc. A mérnököknek meg kell erősíteniük a szükséges fordulatszám-profilt és működési feltételeket a teljes motor- és jeladó-szerelvényhez a megvalósítás előtt.
Használ a kódoló RS485 interfészt?
Igen. A megadott kimeneti interfész RS485, 2,5 Mbps adatátviteli sebességgel. A vezérlő kompatibilitását az integráció előtt meg kell erősíteni.
Ez az enkóder alkalmas miniatűr motorokhoz?
Igen. Kompakt külső átmérőtartománya, üreges tengelyes konfigurációja, 17 bites felbontása és nagy sebességű képessége alkalmassá teszi kiválasztott miniatűr motorok és kompakt hajtóművek alkalmazására.
Milyen üzemi hőmérsékleti tartomány van megadva?
A felsorolt üzemi hőmérséklet-tartomány -20°C és 85°C között van. A végső alkalmazást a tényleges hőviszonyok alapján kell értékelni, különösen akkor, ha a jeladót zárt motor- vagy berendezésházba szerelik.
Testreszabható a kódoló az OEM alkalmazásokhoz?
A testreszabás megfontolható a projekt követelményei szerint. A mérnököknek olyan részleteket kell megadniuk, mint a tengely méretei, a rendelkezésre álló beépítési hely, a kommunikációs követelmények, a motor specifikációi, a működési sebesség és a környezeti feltételek, amikor az OEM-megoldásról beszélnek.
Következtetés
AnAbszolút egyfordulatú fotoelektromos kódolóprecíz digitális szögvisszacsatolást biztosít, miközben megtartja a kompakt mechanikai lábnyomot. A 17 bites felbontás, az RS485 kommunikáció, a miniatűr 8–26 mm átmérőjű tartomány, az üreges tengelyes felépítés és a 20 000 RPM maximális megengedett fordulatszáma révén ez a típusú kódoló számos miniatűr mozgásvezérlő rendszer visszacsatolási követelményeit képes kielégíteni. Az ügyes robotkezektől és a mag nélküli motoroktól az orvosi mechanizmusokig és az ipari automatizálási berendezésekig a megfelelő kódolóválasztás segíthet precízebb és helytakarékosabb mozgásarchitektúrát létrehozni.
Ha miniatűr szervorendszert, robotműködtetőt, precíziós motort vagy automatizált pozicionáló modult fejleszt, és segítségre van szüksége a megfelelő kódoló konfiguráció kiválasztásához,lépjen kapcsolatba velünkma műszaki specifikációkért, alkalmazástámogatásért, testreszabási lehetőségekért és egy OEM-ajánlatért a Jingyue-tól.