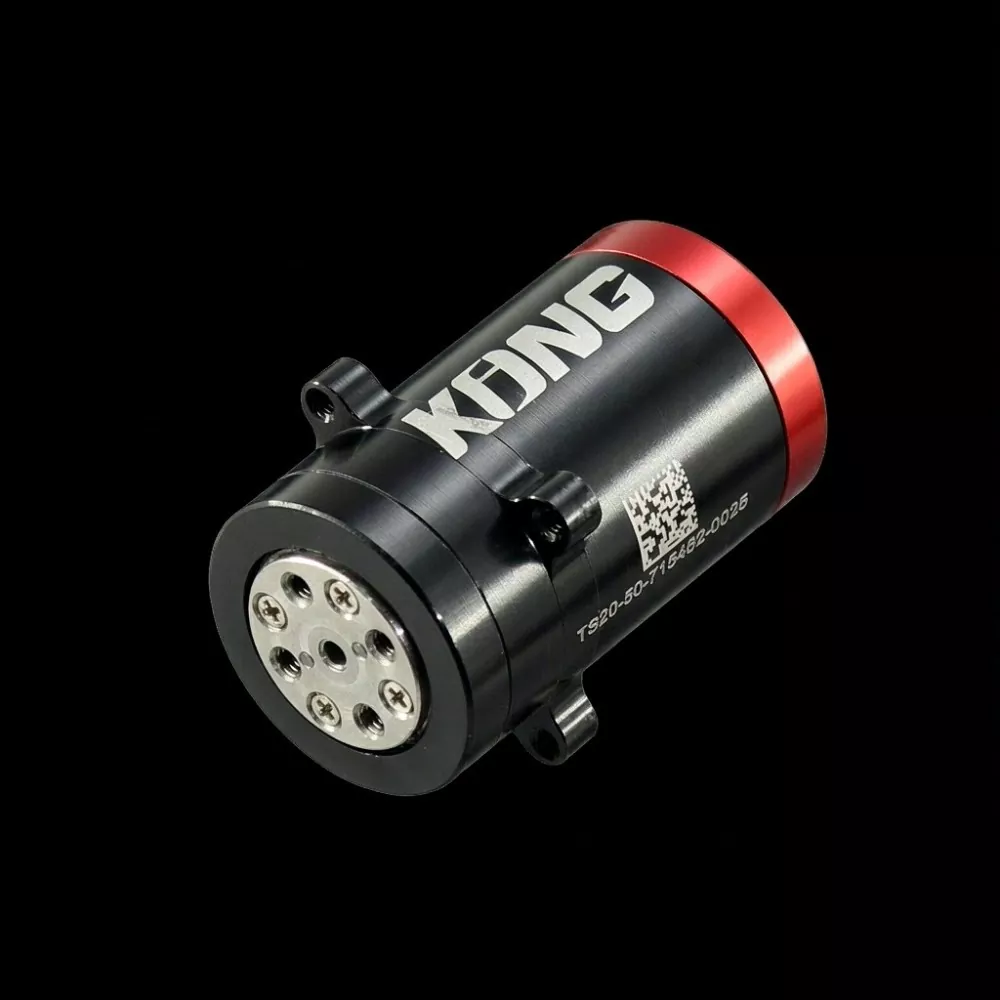
Ahogy a robotkezek egyre inkább képesek finom manipulációk és emberszerű mozgások végrehajtására, a megfelelő csuklóműködtető kiválasztása elengedhetetlen a precíz mozgás és a megbízható erő-visszacsatolás eléréséhez.TENGERI MOZGÁSfejlett mozgásvezérlési megoldásokat kínál, beleértve aÜgyes kézcsukló modul, amelyet úgy terveztek, hogy megfeleljen a kompakt robotkezek, a többujjas megfogók és az intelligens robotrendszerek szigorú követelményeinek. A TS20 sorozat egy motort, reduktort, kettős jeladót és egy belső szervohajtást integrál egy kivételesen kompakt szerkezetbe, segítve a mérnököket a rendszerintegráció egyszerűsítésében, miközben javítja a mozgás pontosságát és a vezérlés rugalmasságát.
Az ügyes kézcsukló modul egy kompakt, integrált működtető, amely lehetővé teszi a robotujjaknak és a mechanikus ízületeknek, hogy pontos, összehangolt mozgásokat hajtsanak végre. Ez a cikk feltárja működési elveit, alapvető műszaki specifikációit, a teljesítmény előnyeit, az alkalmazási forgatókönyveket és a kiválasztási szempontokat. A SEA MOTION TS20 sorozatát példaként használva elmagyarázza, hogy egy 20 mm átmérőjű integrált csatlakozási modul hogyan kombinálja a nagy felbontású visszacsatolást, az alacsony holtjátékot, az impedanciavezérlést és a nagy sebességű RS485 kommunikációt a fejlett robotmanipuláció támogatása érdekében.
1. Mi az az ügyes kézcsukló modul?
2. Hogyan működik az ügyes kéz ízületi modulja?
3. Főbb műszaki adatok és a teljesítmény összehasonlítása
4. Mik az alapvető tervezési előnyök?
5. Miért fontos az impedancia szabályozás a robotkezek számára?
6. Főbb alkalmazások a robotikában és az automatizálásban
7. Hogyan válasszuk ki a megfelelő ügyes kézcsukló modult
8. Telepítési és karbantartási szempontok
A Ügyes kézcsukló modulegy integrált mozgásvezérlő alkatrész, amelyet kifejezetten a robotujjak és más kompakt robotmechanizmusok ízületeinek meghajtására terveztek. A hagyományos motoroktól eltérően, amelyek külön sebességváltót, jeladót és külső hajtáselektronikát igényelnek, az integrált csuklós modul ezeket az alapvető alkatrészeket egyetlen kompakt egységben egyesíti.
Ez az integráció különösen fontos robotkezekben, mivel a rendelkezésre álló telepítési hely rendkívül korlátozott. Mindegyik ujj több, egymástól függetlenül vezérelt csuklót tartalmazhat, és a teljes rendszernek egyensúlyban kell lennie a kompakt méretek, a kis súly, az elegendő nyomaték és a pontos visszacsatolás között.
A SEA MOTION TS20 sorozat számos integrált technológiával elégíti ki ezeket a követelményeket:
Ezen alkatrészek integrálásával a modul leegyszerűsíti a mechanikai és elektromos rendszertervezést, miközben biztosítja a precíz robotmanipulációhoz szükséges visszacsatolási képességeket.
Az ügyes kézi csuklós modul működési elve a motor összehangolt működését, a mechanikus átvitelt, a kódoló visszacsatolását és a zárt hurkú vezérlést foglalja magában.
Amikor a gazdavezérlő mozgásparancsot küld, az integrált hajtás feldolgozza a célpozíciót, a sebességet, a merevséget, a csillapítást és az előrecsatolt nyomatékot. A motor ezután forgó mozgást generál, amely áthalad a precíziós reduktoron, és meghajtja a csatlakoztatott robotcsuklót.
Eközben a kódoló rendszer folyamatosan méri a mozgásállapotot. Ez a visszacsatolás lehetővé teszi a vezérlő számára, hogy összehasonlítsa a tényleges teljesítményt a parancsolt mozgással, és ennek megfelelően állítsa be a motor teljesítményét.
A TS20 kettős kódoló architektúrát használ, a visszacsatolás a hajtómű két végéről érhető el. Ez az elrendezés segít a vezérlőrendszernek megfigyelni a kimeneti oldali mozgást ahelyett, hogy kizárólag a motoroldali mérésekre hagyatkozna.
Ellenőrzési folyamata a következőképpen foglalható össze:
Ez az integrált architektúra segít a robotkezeknek összehangolt mozgást és ellenőrzött interakciót elérni a különböző méretű, alakú és mechanikai tulajdonságokkal rendelkező tárgyakkal.
A műszaki specifikációk közvetlenül befolyásolják, hogy egy csuklóműködtető megfelel-e a robotkéz mechanikai és vezérlési követelményeinek. A SEA MOTION TS20 kétféle konfigurációban kapható: TS20-50 és TS20-100. Mindkét modell ugyanazt a mechanikai burkolatot használja, de eltérő nyomaték- és sebességjellemzőkkel rendelkezik.
| Műszaki paraméter | TS20-50 | TS20-100 |
|---|---|---|
| Áttételi arány | 50:1 | 100:1 |
| Névleges nyomaték | 0,7 Nm | 1,5 N·m |
| Csúcsnyomaték | 2 N·m | 4 N·m |
| Csúcsnyomaték időtartama | 300 ms | 300 ms |
| Maximális terhelés nélküli sebesség | 31,4 rad/s | 15,7 rad/s |
| Holtjáték | 20 ívmásodperc alatt | 20 ívmásodperc alatt |
| Kódoló | Kettős 24 bites | Kettős 24 bites |
| Méretek | Ø20 × 35 mm | Ø20 × 35 mm |
| Üreges furat | Ø1,7 mm | Ø1,7 mm |
| Súly | 35 g | 35 g |
| Névleges feszültség | 24 VDC | 24 VDC |
| Kommunikáció | RS485 | RS485 |
| Hátrahajtható | Igen | Igen |
A mechanikai teljesítmény mellett a TS20 fejlett kommunikációs és vezérlő interfésszel is rendelkezik:
Ezek a specifikációk alkalmassá teszik a modult olyan alkalmazásokhoz, amelyek kompakt mechanikai integrációt, nagy felbontású visszacsatolást és érzékeny mozgásvezérlést igényelnek.
A megfelelő kézi csuklós modul kiválasztása többet jelent, mint a névleges nyomaték és a motorfordulatszám összehasonlítása. A mechanikai méretek, a visszacsatolási architektúra, a vezérlési rugalmasság és az integráció összetettsége szintén befolyásolják a robotrendszer általános teljesítményét.
A TS20 hengeres háza mindössze Ø20 mm átmérőjű és 35 mm hosszú, össztömege pedig 35 g. Ez a kompakt forma lehetővé teszi a mérnökök számára, hogy a hajtóműveket az ujjcsuklók korlátozott helyére szereljék fel anélkül, hogy jelentősen megnövelnék a robotkéz teljes tömegét.
Két független 24 bites kódoló nyújt részletes mozgásvisszajelzést. A kimeneti oldal mérésével és a 20 ívmásodperc alatti holtjátékkal kombinálva ez az architektúra támogatja a pontos helyzetfigyelést és a kis ízületi mozgások jobb szabályozását.
Az 50:1 és 100:1 konfigurációk ugyanazt a házat és Ø24 mm-es rögzítőperemet használnak. A mérnökök ezért a fő mechanikus szerelési szerkezet újratervezése nélkül értékelhetik a különböző nyomaték- és fordulatszám-követelményeket.
A beépített mezőorientált vezérlőhajtás szükségtelenné teszi külön külső motormeghajtót. A modul 24 VDC táplálással és RS485 kommunikációs kapcsolattal működik, csökkentve a rendszerintegrációhoz szükséges komponensek számát.
A visszafelé hajthatóság lehetővé teszi, hogy a kimenő tengely reagáljon a külső erőkre, ahelyett, hogy merev, reteszelt sebességváltóként viselkedne. Ez a tulajdonság különösen értékes, ha egy robotujj váratlanul érintkezik egy tárggyal, vagy módosítani kell a megfogó erejét.
Az Ø1,7 mm-es üreges furat egy dedikált marási útvonalat hoz létre a csatlakozási tengelyen keresztül. Elhelyezhető benne egy ín vagy jelvezeték, segítve a mérnököket a belső vezetékek és a mechanikus erőátviteli elemek megszervezésében a kompakt robotszerelvényeken belül.
A robotkezeknek gyakran olyan feladatokat kell végrehajtaniuk, amelyek fizikai interakciót igényelnek, például törékeny tárgyakat kell tartaniuk, szerszámokat kell kezelniük, és stabil érintkezést kell fenntartaniuk szabálytalan felületekkel. A helyzetszabályozás önmagában nem biztos, hogy elegendő rugalmasságot biztosít ezekhez a műveletekhez.
Az impedanciavezérlés lehetővé teszi a robotcsukló számára, hogy szabályozza a helyzethibákra és a külső erőkre adott válaszát. A TS20 támogatja az integrált impedancia szabályozási modellt, amely a következőképpen fejeződik ki:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Ahol:
A merevség és a csillapítás beállításával a mérnökök különböző mechanikai válaszjellemzőket konfigurálhatnak a különböző feladatokhoz.
Például egy robotujj viszonylag alkalmazkodó választ tud használni, amikor először érintkezik egy tárggyal, és növelheti a merevséget, ha nagyobb helyzetstabilitásra van szükség. A Kp nullára állítása lehetővé teszi a nyomatékforrás viselkedését, ami hasznos lehet az erővel vezérelt ujjalkalmazásoknál.
Ez a rugalmasság az impedanciaszabályozást fontos képességgé teszi a fejlett robotkezek számára, amelyeknek egyensúlyba kell hozniuk a mozgás pontosságát a fizikai interakcióval.
A kompakt méretek, az integrált elektronika és a rugalmas vezérlés kombinációja az ügyes kézi csuklómodult számos precíziós mozgási alkalmazásban hasznossá teszi.
Minden robotujjhoz több, egymástól függetlenül vezérelt ízületre lehet szükség. A kompakt működtetők segítenek a tervezőknek elosztani a szükséges meghajtóegységeket az ujjszerkezetben, miközben megtartják a megfelelő súlyt és mechanikai burkolatot.
A kis humanoid robotoknak könnyű és érzékeny ízületekre van szükségük a természetes mozgás és a tárgyak manipulációjának támogatásához. Az integrált csuklómodulok leegyszerűsíthetik a kezek és más kompakt csuklós mechanizmusok tervezését.
Az ipari és kutatási megfogóknak gyakran különböző méretű és felületi tulajdonságokkal rendelkező tárgyakat kell kezelniük. Az állítható merevség, a nyomatékszabályozás és a kódoló visszacsatolása segíti az alkalmazkodóbb megfogási stratégiákat.
A laboratóriumokban, oktatási környezetekben és kutatási létesítményekben használt kompakt robotkarok olyan integrált működtetők előnyeit élvezik, amelyek csökkentik a vezetékezés bonyolultságát és egyszerűsítik a mechanikai összeszerelést.
Speciális pozicionáló rendszerekben és űrrepülési mikro-szervo-szerelvényekben a korlátozott beépítési hely és a szigorú tömegkövetelmények különösen értékessé teszik a kompakt mozgásvezérlő alkatrészeket. A tényleges alkalmasság az alkalmazás környezeti, biztonsági és teljesítményérvényesítési követelményeitől függ.
A megfelelő csatlakozási modul kiválasztása a mechanikai szerkezet, a mozgási követelmények, a vezérlési architektúra és a működési környezet átfogó értékelését igényli.
A vásárlási döntés meghozatala előtt vegye figyelembe a következő tényezőket:
Az átviteli arány az egyik legfontosabb szempont a TS20 konfiguráció kiválasztásakor.
Mindkét konfiguráció ugyanazokkal a mechanikai méretekkel és szerelési felülettel rendelkezik, így a mérnökök összehasonlíthatják teljesítményüket a prototípuskészítés során anélkül, hogy megváltoztatnák az alapvető mechanikai kialakítást.
A helyes telepítés elengedhetetlen a precíziós csuklós modul mechanikai pontosságának és üzembiztonságának fenntartásához.
A SEA MOTION TS20 telepítésekor a mérnököknek különös figyelmet kell fordítaniuk a következő részletekre:
A TS20 olyan védelmi funkciókat is tartalmaz, mint a túláram, a túlfeszültség, az alacsony feszültség, a tranziens túlfeszültség, a FET túlmelegedése, a motor túlmelegedése és a kódoló hibái. A mérnököknek felül kell vizsgálniuk a hibakezelési eljárásokat és a működési korlátokat a rendszer üzembe helyezése során.
Szállításhoz az egyes egységeket antisztatikus zacskókba csomagolják, védőhabbal párnázik, és külön dobozokba helyezik, hogy megvédjék a kimeneti karimát és az elektromos csatlakozásokat.
V: Fő funkciója, hogy szabályozott forgómozgást és visszacsatolást biztosítson a robotizált ujjízületekhez. Lehetővé teszi a robotkezek precíz pozicionálását, összehangolt ujjmozgását és állítható erőinterakciót a tárgyakkal.
V: Egy integrált csuklós modul egyetlen szerelvényben egyesíti a motort, a reduktort, a kódolórendszert és a meghajtó elektronikát. Ez csökkenti a külső kábelezési és alkatrészigényt, miközben kompaktabb megoldást kínál a szűkös helyű robotmechanizmusokhoz.
V: Az elsődleges különbség az áttétel. A TS20-50 0,7 N·m névleges nyomatékot és 31,4 rad/s maximális üresjárati sebességet biztosít, míg a TS20-100 1,5 N·m névleges nyomatékot és 15,7 rad/s maximális üresjárati sebességet biztosít. Mindkét modell azonos méretű és súlyú.
V: Nem. A TS20 integrálja a mezőorientált vezérlőhajtását a csuklós modulba. Működéséhez 24 VDC tápegység és RS485 kommunikációs kapcsolat szükséges.
V: A TS20 támogatja az RS485 kommunikációt 7,5 Mbps-on, és az MIT impedancia mód protokollt használja, 3.4-es verzió. Parancs- és válaszkeretei 14 bájt hosszúak, és tartalmazzák a CRC16-CCITT ellenőrzést.
V: Igen. Kompakt Ø20 mm × 35 mm-es szerkezete, 35 grammos súlya és konfigurálható eszközazonosítói alkalmassá teszik a többujjas robotkezekbe és a kompakt megfogórendszerekbe való integrálásra.
V: Igen. A kábelvezetékek a megadott hosszúságoknak megfelelően lezárhatók, és a végsapkához csatlakozók adhatók hozzá a mennyiségi gyártás követelményeihez.
V: A felsorolt termékinformációk minimum 5 darab rendelési mennyiséget és körülbelül 4 hét átfutási időt határoznak meg. A vásárlóknak ajánlatkéréskor meg kell erősíteniük a legfrissebb gyártási ütemtervet és a szállítási feltételeket.
V: Az ár a kiválasztott áttételi aránytól, a kábelvégződési követelményektől és a rendelési mennyiségtől függ. A vevők megadhatják preferált konfigurációjukat és becsült éves igényüket a SEA MOTION-nak árajánlatért.
Egy modern robotkéz teljesítménye nagymértékben függ a közös működtető- és visszacsatolórendszerek minőségétől. Egy jól megtervezettÜgyes kézcsukló modulötvöznie kell a kompakt méreteket, az elegendő nyomatékot, a pontos érzékelést, az érzékeny kommunikációt és a rugalmas vezérlést, hogy megfeleljen az egyre igényesebb robotalkalmazásoknak.
A SEA MOTION TS20 sorozat ezeket a képességeket egyesíti az integrált motoron, a precíziós reduktoron, a kettős 24 bites kódolókon és a beépített FOC meghajtón keresztül. Két átviteli áttételi lehetőséggel, 20 ívmásodperc alatti holtjátékkal, visszamenőleges kimenettel és nagy sebességű RS485 kommunikációval praktikus mozgásvezérlési megoldást kínál a mérnökök számára az ügyes kezekhez, többujjas megfogókhoz és más kompakt robotmechanizmusokhoz.
Ahogy a robotika technológia folyamatosan fejlődik, a megfelelő csatlakozási modul kiválasztása továbbra is fontos lépés lesz a manipuláció pontosságának, a mechanikai integrációnak és a rendszer általános teljesítményének javításában.
Megbízható, ügyes kézcsuklós modult keres következő robotprojektjéhez?A SEA MOTION integrált mozgásvezérlési megoldásokat és konfigurálható TS20 csatlakozómodulokat kínál a különböző mérnöki és alkalmazási követelmények támogatására. Függetlenül attól, hogy humanoid robotkezet, precíziós megfogót vagy kompakt robotkart fejleszt, csapatunk segíthet a sebességváltók, a nyomatékkövetelmények, a szerelési méretek és a kommunikációs kompatibilitás értékelésében. Fedezze fel ügyes kézcsukló modul termékeink részleteit még ma éslépjen kapcsolatba velünkműszaki követelményeinek megbeszéléséhez, minta kéréséhez vagy személyre szabott árajánlat beszerzéséhez.